智慧树知到《机械原理(山东联盟)》章节测试答案
智慧树知到《机械原理(山东联盟)》章节测试答案
第一章单元测试
1、在下列机械产品设计过程的各设计环节中,哪个设计环节需用机械原理课程的知识来完成()
A.产品的外观设计
B.机械运动系统方案设计
C.机械的结构设计
D.机械的概念设计
正确答案:机械运动系统方案设计
2、机器的完整表述为()
A.一系列人为实物的组合体
B.三者均应具备
C.实现变换或传递能量、物料、信息的功能
D.具有确定的机械运动
正确答案:三者均应具备
3、下列常用装置哪些属于机器()
A.手动窗扇开闭装置
B.折叠椅
C.摩托车
D.活动扳手
正确答案:摩托车
4、一般机器的主要组成部分应为()
A.驱动部分、传动部分、执行部分
B.驱动部分、传动部分、执行部分、控制部分
C.驱动部分、执行部分
D.驱动部分、传动部分、执行部分、控制部分、辅助系统
正确答案:驱动部分、传动部分、执行部分
5、()是机器的独立制造单元。
A.机构
B.零件
C.部件
D.构件
正确答案:零件
第二章单元测试
1、每两个构件之间的这种可动联接,称为()
A.运动副
B.转动副
C.移动副
D.高副
正确答案:运动副
2、一个平面运动链的原动件数目小于此运动链的自由度数时,则此运动链()
A.运动不能确定
B.具有确定的相对运动
C.只能作有限的相对运动
D.不能运动
正确答案:运动不能确定
3、()是机器的独立运动单元。
A.构件
B.零件
C.部件
D.机构
正确答案:构件
4、在机构中,某些不影响机构运动传递的重复部分所带入的约束为()。
A.局部自由度
B.复合铰链
C.虚约束
正确答案:虚约束
5、两构件通过点或线接触组成的运动副称为()
A.移动副
B.高副
C.转动副
D.低副
正确答案:高副
6、两构件通过面接触组成的运动副称为()
A.高副
B.转动副
C.低副
D.移动副
正确答案:低副
7、图示机构的自由度为 ,机构(是,否)具有确定的运动。
A.2,否
B.1,否
C.1,是
D.2,是
正确答案:2,是
第三章单元测试
1、两构件之间形成了既有相对滚动,又有相对滑动的高副,其瞬心必位于()。
A.无穷远处
B.过接触点的公法上
C.接触点
正确答案:过接触点的公法上
2、平面四杆机构共有相对瞬心 个,绝对瞬心 个。
A.4,2
B.5,1
C.3,3
D.2,4
正确答案:3,3
3、绝对速度瞬心的绝对速度为 ()。
A.不为0
B.0
正确答案:0
4、速度影像的相似原理只能用于 两点。
A.任意构件上
B.同一构件上
C.不同构件上
正确答案:同一构件上
5、图示平面四杆机构共有 个瞬心,期中构件1和构件2的瞬心P12位于 点,构件2和构件3的瞬心P23位于 点,构件1和构件3的瞬心P13位于 点,构件4和构件2的瞬心P24位于 。
A.6,A,B,B,无穷远处
B.6,A,B,B,D
C.4,A,B,C,无穷远处
D.4,A,B,B,无穷远处
正确答案:6,A,B,B,无穷远处
第四章单元测试
1、构件1、2间的平面摩擦的总反力R12的方向与构件2对构件1的相对运动方向所成角度恒为。
A.钝角
B.90度
C.0度
D.锐角
正确答案:钝角
2、径向轴承,初始状态为静止不动的轴颈,当外力的作用于摩擦圆以外时,其运动状态是()。
A.减速运动
B.匀速运动
C.仍然静止不动
D.加速运动
正确答案:加速运动
3、螺旋副中的摩擦可简化为斜面滑块间的摩擦来研究(如图示)。旋紧螺旋的工作状态所对应的情形为。
A.力Q为驱动力,反行程
B.力Q为阻力,反行程
C.力P为阻力,正行程
D.力P为驱动力,正行程
正确答案:力P为驱动力,正行程
4、考虑摩擦的转动副,不论轴颈在加速、等速、减速不同状态下运转,其总反力的作用线 切于摩擦圆。
A.都不可能
B.一切都
C.不全是
正确答案:一切都
5、图示平面接触移动副,Q为法向作用力,滑块在力P作用下沿v方向运动,则固定件给滑块的总反力应是图中所示的作用线和方向。
A.A
B.C
C.B
D.D
正确答案:A
6、图为一曲柄滑块机构,F为作用在活塞上的力,转动副A、B上所画的虚线小圆为摩擦圆,构件重量及惯性力忽略不计,则连杆AB是 构件,不考虑摩擦时是受 的,考虑摩擦时总反力总是与 相切,点A处构件1对2的总反力F12切于 ,点B处构件3对2的总反力F32切于 。
A.二力 压 摩擦圆 下方 上方
B.二力 拉 摩擦圆 下方 上方
C.二力 拉 摩擦圆 上方 下方
D.二力 压 摩擦圆 上方 下方
正确答案:二力 拉 摩擦圆 上方 下方
第五章单元测试
1、
2、从效率的观点来看,机械的自锁条件是其效率()。
A.等于0
B.小于0
C.大于0
D.小于等于0
正确答案:小于等于0
3、单运动副机械自锁的原因是驱动力 摩擦圆。
A.交于
B.远离
C.切于
正确答案:交于
4、自锁机构一般是指的机构。
A.正行程自锁
B.反行程自锁
C.正反行程都自锁
正确答案:正行程自锁
5、移动副自锁的条件是 ()。
A.传动角等于摩擦角
B.传动角小于摩擦角
C.传动角小于等于摩擦角
D.传动角大于摩擦角
正确答案:传动角小于等于摩擦角
6、螺旋副自锁的条件是 ()。
A.螺纹升角小于当量摩擦角
B.螺纹升角大于当量摩擦角
C.螺纹升角小于等于当量摩擦角
D.螺纹升角等于当量摩擦角
正确答案:螺纹升角小于等于当量摩擦角
7、判断机构自锁的方法有 ()。
A.运动副自锁
B.能克服的生产阻力小于等于0
C.效率小于等于0
D.其余选项都是
正确答案:其余选项都是
8、提高并联机组的效率的方法是 ()。
A.提高机组中效率最大的机器的效率
B.提高机组中传递功率最大的机器的效率
C.提高机组中效率最低的机器的效率
D.提高机组中传递功率最小的机器的效率
正确答案:提高机组中传递功率最大的机器的效率
第六章单元测试
1、在平面连杆机构中,欲使作往复运动的输出构件具有急回特性,则输出构件的行程速比系数K()。
A.等于1
B.大于1
C.等于0.5
D.小于1
正确答案:大于1
2、平面四杆机构中,是否存在死点,取决于()是否与连杆共线。
A.主动件
B.从动件
C.机架
D.摇杆
正确答案:从动件
3、平面连杆机构的曲柄为主动件,则机构的传动角是 ()。
A.摇杆与机架之间所夹的锐角
B.连杆与摇杆之间所夹的锐角
C.连杆与曲柄之间所夹的锐角
D.摇杆两个极限位置之间的夹角
正确答案:连杆与摇杆之间所夹的锐角
4、对于四铰链机构,当满足杆长之和的条件时,若取 为机架,将得到曲柄摇杆机构。
A.与最短杆相对的构件
B.最短杆
C.与最短杆相邻的构件
D.最长秆
正确答案:与最短杆相邻的构件
5、偏心轮机构是由铰链四杆机构通过 演化而来的。
A.扩大转动副
B.取不同的构件为机架
C.化转动副为移动副
正确答案:扩大转动副
6、机构的最小传动角可能发生在 位置之处。
A.曲柄与连杆二次共线
B.曲柄与机架二次共线
C.摇杆与机架二次共线
D.曲柄与摇杆二次共线
正确答案:曲柄与机架二次共线
7、机构的死点位置就是 ()。
A.传动角为90
B.传动角为0
C.极位角为0
D.压力角为0
正确答案:传动角为0
8、偏置式曲柄滑块机构有曲柄的条件为 ()。
A.a + e b
B.a() e = b
C.a + e <;= b
正确答案:a + e <;= b
9、图示铰链四杆机构已知 a = 80,b = 50,c = 120,欲使该机构成为双曲柄机构, d的取值范围应为()
A.=50
B.<;=50
C.<;=110
正确答案:<;=50
10、对于平行四边形行机构描述正确的是 ()。
A.其余选项都是
B.两连架杆做同向同速转动
C.当连架杆与机架共线时是歧点位置
D.连杆做平动运动
正确答案:其余选项都是
第七章单元测试
1、凸轮机构中从动件作等加速等减速运动时将产生冲击。
A.柔性
B.刚性
C.无刚性无柔性
正确答案:柔性
2、下列凸轮不是按形状来分的是 ()。
A.圆柱凸轮
B.尖端从动件凸轮
C.楔形凸轮
D.盘形凸轮
正确答案:尖端从动件凸轮
3、在滚子从动件盘形凸轮机构中,当外凸凸轮理论廓线的曲率半径ρ()滚子半径时,从动件的运动规律将发生失真现象。
A.小于
B.等于
C.近似于
D.大于
正确答案:小于
4、设计凸轮廓线时,其他条件不变,若减小凸轮的基圆半径,则凸轮压力角将 。
A.增大
B.不一定
C.不变
D.减小
正确答案:增大
5、滚子从动件盘形凸轮的理论廓线与实际廓线 ()。
A.之间的径向距离处处相等
B.为两条近似的曲线
C.为两条法向等距曲线
D.互相平行
正确答案:为两条法向等距曲线
6、依据相对运动原理绘制凸轮轮廓曲线的方法称为 ()。
A.正转法
B.渐开线法
C.反转法
D.螺旋线法
正确答案:反转法
7、()盘形凸轮机构的压力角恒等于常数。
A.摆动平底推杆
B.摆动尖顶推杆
C.摆动滚子推杆
D.直动滚子推杆
正确答案:摆动平底推杆
第八章单元测试
1、渐开线齿轮齿廓曲线上的压力角为()。
A.离基圆越近,压力角越大
B.离基圆越远,压力角越大
C.各点都相等
正确答案:离基圆越远,压力角越大
2、一个渐开线直齿圆柱齿轮上的节圆有()。
A.0个
B.1个
C.2个
正确答案:0个
3、斜齿轮的标准参数在()
A.法面
B.端面
C.轴面
正确答案:法面
4、一对互相啮合的齿轮,其模数应满足()
A.m1m2
B.m1=m2
C.m1<;m2
正确答案:m1=m2
5、一对互相啮合的齿轮,其压力角应满足()
A.a1a2
B.a1<;a2
C.a1=a2
正确答案:a1=a2
6、用标准齿条形刀具加工标准齿轮时,其刀具的分度线与轮坯的分度圆()。
A.相交
B.相切
C.相离
正确答案:相切
7、一对渐开线齿轮的连续传动条件是()。
A.实际啮合线长度大于等于法向齿距
B.实际啮合线长度小于等于齿距
C.实际啮合线长度小于等于法向齿距
D.实际啮合线长度大于等于齿距
正确答案:实际啮合线长度大于等于法向齿距
8、渐开线任一点的法线与()相切。
A.齿顶圆
B.节圆
C.分度圆
D.基圆
正确答案:基圆
9、一对外啮合斜齿圆柱齿轮正确啮合时,螺旋角应满足()。
A.螺旋角之和为90度,方向相同
B.螺旋角之和为90度,方向相反
C.大小相等,方向相反
D.大小相等,方向相同
正确答案:大小相等,方向相反
10、当一对渐开线齿轮传动的中心距稍增大时,其瞬时传动比()。
A.不确定
B.减小
C.不变
D.增大
正确答案:不变
第九章单元测试
1、轮系中既自转又公转的齿轮称为()。
A.中间轮
B.中心轮
C.太阳轮
D.行星轮
正确答案:行星轮
2、轮系在传动时,至少有一个齿轮的轴线可绕另一齿轮的固定轴线转动的轮系称为()。
A.定轴轮系
B.周转轮系
C.复合轮系
正确答案:周转轮系
3、差动轮系的自由度为()。
A.1
B.2
C.0
D.3
正确答案:2
4、基本周转轮系是由()构成。
A.行星轮和太阳轮
B.行星轮、惰轮和太阳轮
C.行星轮、系杆和太阳轮
D.行星轮、惰轮和行星架
正确答案:行星轮、系杆和太阳轮
5、()轮系中两个中心轮一个转动,一个固定。
A.周转
B.差动
C.定轴
D.行星
正确答案:行星
6、惰轮不但能改变轮系齿轮传动方向而且能改变传动比。
A.正确
B.错误
正确答案:错误
第十章单元测试
1、棘轮机构的主动件是()
A.止回棘爪
B.棘轮
C.棘爪
正确答案:棘爪
2、下列何种间歇运动机构中,从动件的每次转角可以调节。
A.槽轮机构
B.不完全齿轮机构
C.棘轮机构
正确答案:棘轮机构
3、利用()可以防止棘轮的反转。
A.止回棘爪
B.锁止圆弧
正确答案:止回棘爪
4、利用()可以防止间歇齿轮机构的从动件反转和不静止。
A.止回棘爪
B.锁止圆弧
正确答案:锁止圆弧
5、棘轮机构的主动件,是作()的。
A.等速旋转运动
B.往复摆动运动
C.直线往复运动
正确答案:往复摆动运动
6、自行车飞轮是一种典型的超越机构,这是通过下列哪种机构实现超越的?
A.内啮合棘轮机构
B.外啮合棘轮机构
C.槽轮机构
正确答案:内啮合棘轮机构
7、槽轮机构的主动件是()
A.曲柄
B.圆销
C.槽轮
正确答案:曲柄
8、槽轮机构的主动件在工作中是作()运动的。
A.往复摆动
B.等速旋转
正确答案:等速旋转
9、槽轮转角的大小是()
A.不能调节的
B.能够调节的
正确答案:不能调节的
10、槽轮机构主动件的锁止圆弧是()
A.凹形锁止弧
B.凸形锁止弧
正确答案:凸形锁止弧
11、外啮合槽轮机构从动件的转向与主动件的转向是()
A.相反的
B.相同的
正确答案:相反的
12、为了使槽轮机构的槽轮运动系数K大于零,槽轮的槽数z应大于()
A.3
B.4
C.2
D.5
正确答案:3
13、将连续回转运动转换为单向间歇转动的机构有槽轮机构; 不完全齿轮机构()
A.万向铰链机构
B.凸轮式间歇运动机构
C.螺旋机构
正确答案:凸轮式间歇运动机构
14、凸轮式间歇运动机构由主动轮和从动盘组成,主动凸轮作连续转动,通过其凸轮廓线推动从动盘作预期间歇分度运动。
A.错误
B.正确
正确答案:正确
15、动载荷小,无刚性和柔性冲击,适合高速运转,无需定位装置,定位精度高,结构紧凑的是()。
A.棘轮机构
B.凸轮式间歇运动机构
C.间歇齿轮机构
D.槽轮机构
正确答案:凸轮式间歇运动机构
16、不完全齿轮机构从动轮的角度变化范围较大,设计较灵活,易实现一个周期中的多次动、停时间不等的间歇运动。
A.正确
B.错误
正确答案:正确
17、不完全齿轮机构适合于()场合。
A.低速 重载
B.高速 重载
C.低速 轻载
D.高速 轻载
正确答案:低速 轻载
18、不完全齿轮机构在运动过程中传动比是(),槽轮机构在运动过程中传动比是().
A.变量 常量
B.常量 变量
正确答案:常量 变量
19、欲将一主动件的匀速回转运动转换成从动件的单向间歇回转运动,可采用棘轮、 槽轮、()机构。
A.不完全齿轮机构
B.万向铰链机构
C.螺旋机构
正确答案:不完全齿轮机构
20、螺旋机构是由螺杆螺母和机架组成,通常它是将旋转运动转换为直线运动。但当导程角()当量摩擦角时,它还可以将直线运动转换为旋转运动。
A.大于
B.小于
正确答案:大于
21、差动螺旋机构两个螺旋的旋向应(),为了得到从动件小的移动量,两个螺旋导程的差应愈()愈好。
A.相同 大
B.相同 小
C.相反 小
D.相反 大
正确答案:相同 小
22、单万向铰链机构主动轴等速回转时,从动轴的转速在某一范围内变化, 且其变化幅度与两轴夹角有关。
A.错误
B.正确
正确答案:正确
23、在双万向铰链机构中,只有当主、从动轴满足一定的条件时,两轴角速度才恒相等。
A.错误
B.正确
正确答案:正确
24、用单万向节传递两相交轴之间的运动时,其传动比为变化值;若用双万向节时,其传动比()。
A.是变化值
B.一定是定值
C.在一定条件下才是定值
正确答案:在一定条件下才是定值
第十一章单元测试
1、在机械稳定运转的一个运动循环中,应有()
A.惯性力和重力所作之功均为零
B.惯性力所作之功不为零,重力所作之功为零。
C.惯性力所作之功为零,重力所作之功不为零
D.惯性力和重力所作之功均不为零
正确答案:惯性力和重力所作之功均为零
2、将作用于机器中所有驱动力、阻力、惯性力、重力都转化到等效构件上,求得的等效力矩和机构动态静力分析中求得的在等效构件上的平衡力矩,两者的关系应是()
A.数值不同,方向一致
B.数值相同,方向一致
C.数值不同,方向相反。
D.数值相同,方向相反
正确答案:数值相同,方向相反
3、机器运转出现周期性速度波动的原因是()
A.机器中各回转构件的质量分布不均匀
B.机器中各运动副的位置布置不合理。
C.在等效转动惯量为常数时,各瞬时驱动功率和阻抗功率不相等,但其平均值相等,且有公共周期
D.机器中存在往复运动构件,惯性力难以平衡
正确答案:在等效转动惯量为常数时,各瞬时驱动功率和阻抗功率不相等,但其平均值相等,且有公共周期
4、设机器的等效转动惯量为常数,其等效驱动力矩和等效阻抗力矩的变化如图示,可判断该机器的运转情况应是()
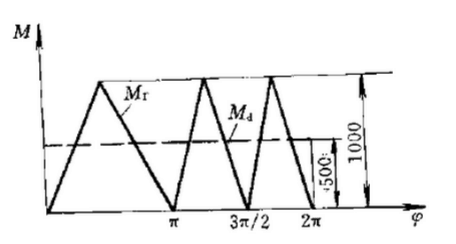
A.变速稳定运转
B.匀速稳定运转
C.加速过程
D.减速过程。
正确答案:变速稳定运转
5、在机械系统速度波动的一个周期中的某一时间间隔内,当系统出现()时,系统的运动速度(),此时飞轮将()能量。
A.盈功,减小,储存
B.盈功,加快,释放。
C.亏功,加快,释放
D.亏功,减小,释放
正确答案:亏功,减小,释放
6、为了减小机械运转中周期性速度波动的程度,应在机械中安装()
A.变速装置
B.调速器
C.飞轮
正确答案:飞轮
7、若不考虑其它因素,单从减轻飞轮的重量上看,飞轮应安装在()
A.任意轴上
B.低速轴上
C.高速轴上
正确答案:高速轴上
8、在机械系统中安装飞轮后可使其周期性速度波动()
A.减少
B.增加
C.消除
正确答案:减少
9、有三个机械系统,它们主轴的ωmax和ωmim分别是:a.1035 rad/s, 975 rad/s b.512.5 rad/s,487.5 rad/sc.525 rad/s, 475 rad/s其中,运转最不均匀的是()
A.b
B.c
C.a
正确答案:c
10、机器中安装飞轮的一个原因是为了()
A.使惯性力得到平衡,减小机器振动。
B.达到稳定运转
C.减小速度波动
D.消除速度波动
正确答案:减小速度波动
11、机器运转时的速度波动有周期性速度波动和非周期性速度波动两种,前者采用安装飞轮调节,后者采用安装调速器进行调节。
A.正确
B.错误
正确答案:正确
第一章单元测试
1、在下列机械产品设计过程的各设计环节中,哪个设计环节需用机械原理课程的知识来完成()
A.产品的外观设计
B.机械运动系统方案设计
C.机械的结构设计
D.机械的概念设计
正确答案:机械运动系统方案设计
2、机器的完整表述为()
A.一系列人为实物的组合体
B.三者均应具备
C.实现变换或传递能量、物料、信息的功能
D.具有确定的机械运动
正确答案:三者均应具备
3、下列常用装置哪些属于机器()
A.手动窗扇开闭装置
B.折叠椅
C.摩托车
D.活动扳手
正确答案:摩托车
4、一般机器的主要组成部分应为()
A.驱动部分、传动部分、执行部分
B.驱动部分、传动部分、执行部分、控制部分
C.驱动部分、执行部分
D.驱动部分、传动部分、执行部分、控制部分、辅助系统
正确答案:驱动部分、传动部分、执行部分
5、()是机器的独立制造单元。
A.机构
B.零件
C.部件
D.构件
正确答案:零件
第二章单元测试
1、每两个构件之间的这种可动联接,称为()
A.运动副
B.转动副
C.移动副
D.高副
正确答案:运动副
2、一个平面运动链的原动件数目小于此运动链的自由度数时,则此运动链()
A.运动不能确定
B.具有确定的相对运动
C.只能作有限的相对运动
D.不能运动
正确答案:运动不能确定
3、()是机器的独立运动单元。
A.构件
B.零件
C.部件
D.机构
正确答案:构件
4、在机构中,某些不影响机构运动传递的重复部分所带入的约束为()。
A.局部自由度
B.复合铰链
C.虚约束
正确答案:虚约束
5、两构件通过点或线接触组成的运动副称为()
A.移动副
B.高副
C.转动副
D.低副
正确答案:高副
6、两构件通过面接触组成的运动副称为()
A.高副
B.转动副
C.低副
D.移动副
正确答案:低副
7、图示机构的自由度为 ,机构(是,否)具有确定的运动。
A.2,否
B.1,否
C.1,是
D.2,是
正确答案:2,是
第三章单元测试
1、两构件之间形成了既有相对滚动,又有相对滑动的高副,其瞬心必位于()。
A.无穷远处
B.过接触点的公法上
C.接触点
正确答案:过接触点的公法上
2、平面四杆机构共有相对瞬心 个,绝对瞬心 个。
A.4,2
B.5,1
C.3,3
D.2,4
正确答案:3,3
3、绝对速度瞬心的绝对速度为 ()。
A.不为0
B.0
正确答案:0
4、速度影像的相似原理只能用于 两点。
A.任意构件上
B.同一构件上
C.不同构件上
正确答案:同一构件上
5、图示平面四杆机构共有 个瞬心,期中构件1和构件2的瞬心P12位于 点,构件2和构件3的瞬心P23位于 点,构件1和构件3的瞬心P13位于 点,构件4和构件2的瞬心P24位于 。
A.6,A,B,B,无穷远处
B.6,A,B,B,D
C.4,A,B,C,无穷远处
D.4,A,B,B,无穷远处
正确答案:6,A,B,B,无穷远处
第四章单元测试
1、构件1、2间的平面摩擦的总反力R12的方向与构件2对构件1的相对运动方向所成角度恒为。
A.钝角
B.90度
C.0度
D.锐角
正确答案:钝角
2、径向轴承,初始状态为静止不动的轴颈,当外力的作用于摩擦圆以外时,其运动状态是()。
A.减速运动
B.匀速运动
C.仍然静止不动
D.加速运动
正确答案:加速运动
3、螺旋副中的摩擦可简化为斜面滑块间的摩擦来研究(如图示)。旋紧螺旋的工作状态所对应的情形为。
A.力Q为驱动力,反行程
B.力Q为阻力,反行程
C.力P为阻力,正行程
D.力P为驱动力,正行程
正确答案:力P为驱动力,正行程
4、考虑摩擦的转动副,不论轴颈在加速、等速、减速不同状态下运转,其总反力的作用线 切于摩擦圆。
A.都不可能
B.一切都
C.不全是
正确答案:一切都
5、图示平面接触移动副,Q为法向作用力,滑块在力P作用下沿v方向运动,则固定件给滑块的总反力应是图中所示的作用线和方向。
A.A
B.C
C.B
D.D
正确答案:A
6、图为一曲柄滑块机构,F为作用在活塞上的力,转动副A、B上所画的虚线小圆为摩擦圆,构件重量及惯性力忽略不计,则连杆AB是 构件,不考虑摩擦时是受 的,考虑摩擦时总反力总是与 相切,点A处构件1对2的总反力F12切于 ,点B处构件3对2的总反力F32切于 。
A.二力 压 摩擦圆 下方 上方
B.二力 拉 摩擦圆 下方 上方
C.二力 拉 摩擦圆 上方 下方
D.二力 压 摩擦圆 上方 下方
正确答案:二力 拉 摩擦圆 上方 下方
第五章单元测试
1、
2、从效率的观点来看,机械的自锁条件是其效率()。
A.等于0
B.小于0
C.大于0
D.小于等于0
正确答案:小于等于0
3、单运动副机械自锁的原因是驱动力 摩擦圆。
A.交于
B.远离
C.切于
正确答案:交于
4、自锁机构一般是指的机构。
A.正行程自锁
B.反行程自锁
C.正反行程都自锁
正确答案:正行程自锁
5、移动副自锁的条件是 ()。
A.传动角等于摩擦角
B.传动角小于摩擦角
C.传动角小于等于摩擦角
D.传动角大于摩擦角
正确答案:传动角小于等于摩擦角
6、螺旋副自锁的条件是 ()。
A.螺纹升角小于当量摩擦角
B.螺纹升角大于当量摩擦角
C.螺纹升角小于等于当量摩擦角
D.螺纹升角等于当量摩擦角
正确答案:螺纹升角小于等于当量摩擦角
7、判断机构自锁的方法有 ()。
A.运动副自锁
B.能克服的生产阻力小于等于0
C.效率小于等于0
D.其余选项都是
正确答案:其余选项都是
8、提高并联机组的效率的方法是 ()。
A.提高机组中效率最大的机器的效率
B.提高机组中传递功率最大的机器的效率
C.提高机组中效率最低的机器的效率
D.提高机组中传递功率最小的机器的效率
正确答案:提高机组中传递功率最大的机器的效率
第六章单元测试
1、在平面连杆机构中,欲使作往复运动的输出构件具有急回特性,则输出构件的行程速比系数K()。
A.等于1
B.大于1
C.等于0.5
D.小于1
正确答案:大于1
2、平面四杆机构中,是否存在死点,取决于()是否与连杆共线。
A.主动件
B.从动件
C.机架
D.摇杆
正确答案:从动件
3、平面连杆机构的曲柄为主动件,则机构的传动角是 ()。
A.摇杆与机架之间所夹的锐角
B.连杆与摇杆之间所夹的锐角
C.连杆与曲柄之间所夹的锐角
D.摇杆两个极限位置之间的夹角
正确答案:连杆与摇杆之间所夹的锐角
4、对于四铰链机构,当满足杆长之和的条件时,若取 为机架,将得到曲柄摇杆机构。
A.与最短杆相对的构件
B.最短杆
C.与最短杆相邻的构件
D.最长秆
正确答案:与最短杆相邻的构件
5、偏心轮机构是由铰链四杆机构通过 演化而来的。
A.扩大转动副
B.取不同的构件为机架
C.化转动副为移动副
正确答案:扩大转动副
6、机构的最小传动角可能发生在 位置之处。
A.曲柄与连杆二次共线
B.曲柄与机架二次共线
C.摇杆与机架二次共线
D.曲柄与摇杆二次共线
正确答案:曲柄与机架二次共线
7、机构的死点位置就是 ()。
A.传动角为90
B.传动角为0
C.极位角为0
D.压力角为0
正确答案:传动角为0
8、偏置式曲柄滑块机构有曲柄的条件为 ()。
A.a + e b
B.a() e = b
C.a + e <;= b
正确答案:a + e <;= b
9、图示铰链四杆机构已知 a = 80,b = 50,c = 120,欲使该机构成为双曲柄机构, d的取值范围应为()
A.=50
B.<;=50
C.<;=110
正确答案:<;=50
10、对于平行四边形行机构描述正确的是 ()。
A.其余选项都是
B.两连架杆做同向同速转动
C.当连架杆与机架共线时是歧点位置
D.连杆做平动运动
正确答案:其余选项都是
第七章单元测试
1、凸轮机构中从动件作等加速等减速运动时将产生冲击。
A.柔性
B.刚性
C.无刚性无柔性
正确答案:柔性
2、下列凸轮不是按形状来分的是 ()。
A.圆柱凸轮
B.尖端从动件凸轮
C.楔形凸轮
D.盘形凸轮
正确答案:尖端从动件凸轮
3、在滚子从动件盘形凸轮机构中,当外凸凸轮理论廓线的曲率半径ρ()滚子半径时,从动件的运动规律将发生失真现象。
A.小于
B.等于
C.近似于
D.大于
正确答案:小于
4、设计凸轮廓线时,其他条件不变,若减小凸轮的基圆半径,则凸轮压力角将 。
A.增大
B.不一定
C.不变
D.减小
正确答案:增大
5、滚子从动件盘形凸轮的理论廓线与实际廓线 ()。
A.之间的径向距离处处相等
B.为两条近似的曲线
C.为两条法向等距曲线
D.互相平行
正确答案:为两条法向等距曲线
6、依据相对运动原理绘制凸轮轮廓曲线的方法称为 ()。
A.正转法
B.渐开线法
C.反转法
D.螺旋线法
正确答案:反转法
7、()盘形凸轮机构的压力角恒等于常数。
A.摆动平底推杆
B.摆动尖顶推杆
C.摆动滚子推杆
D.直动滚子推杆
正确答案:摆动平底推杆
第八章单元测试
1、渐开线齿轮齿廓曲线上的压力角为()。
A.离基圆越近,压力角越大
B.离基圆越远,压力角越大
C.各点都相等
正确答案:离基圆越远,压力角越大
2、一个渐开线直齿圆柱齿轮上的节圆有()。
A.0个
B.1个
C.2个
正确答案:0个
3、斜齿轮的标准参数在()
A.法面
B.端面
C.轴面
正确答案:法面
4、一对互相啮合的齿轮,其模数应满足()
A.m1m2
B.m1=m2
C.m1<;m2
正确答案:m1=m2
5、一对互相啮合的齿轮,其压力角应满足()
A.a1a2
B.a1<;a2
C.a1=a2
正确答案:a1=a2
6、用标准齿条形刀具加工标准齿轮时,其刀具的分度线与轮坯的分度圆()。
A.相交
B.相切
C.相离
正确答案:相切
7、一对渐开线齿轮的连续传动条件是()。
A.实际啮合线长度大于等于法向齿距
B.实际啮合线长度小于等于齿距
C.实际啮合线长度小于等于法向齿距
D.实际啮合线长度大于等于齿距
正确答案:实际啮合线长度大于等于法向齿距
8、渐开线任一点的法线与()相切。
A.齿顶圆
B.节圆
C.分度圆
D.基圆
正确答案:基圆
9、一对外啮合斜齿圆柱齿轮正确啮合时,螺旋角应满足()。
A.螺旋角之和为90度,方向相同
B.螺旋角之和为90度,方向相反
C.大小相等,方向相反
D.大小相等,方向相同
正确答案:大小相等,方向相反
10、当一对渐开线齿轮传动的中心距稍增大时,其瞬时传动比()。
A.不确定
B.减小
C.不变
D.增大
正确答案:不变
第九章单元测试
1、轮系中既自转又公转的齿轮称为()。
A.中间轮
B.中心轮
C.太阳轮
D.行星轮
正确答案:行星轮
2、轮系在传动时,至少有一个齿轮的轴线可绕另一齿轮的固定轴线转动的轮系称为()。
A.定轴轮系
B.周转轮系
C.复合轮系
正确答案:周转轮系
3、差动轮系的自由度为()。
A.1
B.2
C.0
D.3
正确答案:2
4、基本周转轮系是由()构成。
A.行星轮和太阳轮
B.行星轮、惰轮和太阳轮
C.行星轮、系杆和太阳轮
D.行星轮、惰轮和行星架
正确答案:行星轮、系杆和太阳轮
5、()轮系中两个中心轮一个转动,一个固定。
A.周转
B.差动
C.定轴
D.行星
正确答案:行星
6、惰轮不但能改变轮系齿轮传动方向而且能改变传动比。
A.正确
B.错误
正确答案:错误
第十章单元测试
1、棘轮机构的主动件是()
A.止回棘爪
B.棘轮
C.棘爪
正确答案:棘爪
2、下列何种间歇运动机构中,从动件的每次转角可以调节。
A.槽轮机构
B.不完全齿轮机构
C.棘轮机构
正确答案:棘轮机构
3、利用()可以防止棘轮的反转。
A.止回棘爪
B.锁止圆弧
正确答案:止回棘爪
4、利用()可以防止间歇齿轮机构的从动件反转和不静止。
A.止回棘爪
B.锁止圆弧
正确答案:锁止圆弧
5、棘轮机构的主动件,是作()的。
A.等速旋转运动
B.往复摆动运动
C.直线往复运动
正确答案:往复摆动运动
6、自行车飞轮是一种典型的超越机构,这是通过下列哪种机构实现超越的?
A.内啮合棘轮机构
B.外啮合棘轮机构
C.槽轮机构
正确答案:内啮合棘轮机构
7、槽轮机构的主动件是()
A.曲柄
B.圆销
C.槽轮
正确答案:曲柄
8、槽轮机构的主动件在工作中是作()运动的。
A.往复摆动
B.等速旋转
正确答案:等速旋转
9、槽轮转角的大小是()
A.不能调节的
B.能够调节的
正确答案:不能调节的
10、槽轮机构主动件的锁止圆弧是()
A.凹形锁止弧
B.凸形锁止弧
正确答案:凸形锁止弧
11、外啮合槽轮机构从动件的转向与主动件的转向是()
A.相反的
B.相同的
正确答案:相反的
12、为了使槽轮机构的槽轮运动系数K大于零,槽轮的槽数z应大于()
A.3
B.4
C.2
D.5
正确答案:3
13、将连续回转运动转换为单向间歇转动的机构有槽轮机构; 不完全齿轮机构()
A.万向铰链机构
B.凸轮式间歇运动机构
C.螺旋机构
正确答案:凸轮式间歇运动机构
14、凸轮式间歇运动机构由主动轮和从动盘组成,主动凸轮作连续转动,通过其凸轮廓线推动从动盘作预期间歇分度运动。
A.错误
B.正确
正确答案:正确
15、动载荷小,无刚性和柔性冲击,适合高速运转,无需定位装置,定位精度高,结构紧凑的是()。
A.棘轮机构
B.凸轮式间歇运动机构
C.间歇齿轮机构
D.槽轮机构
正确答案:凸轮式间歇运动机构
16、不完全齿轮机构从动轮的角度变化范围较大,设计较灵活,易实现一个周期中的多次动、停时间不等的间歇运动。
A.正确
B.错误
正确答案:正确
17、不完全齿轮机构适合于()场合。
A.低速 重载
B.高速 重载
C.低速 轻载
D.高速 轻载
正确答案:低速 轻载
18、不完全齿轮机构在运动过程中传动比是(),槽轮机构在运动过程中传动比是().
A.变量 常量
B.常量 变量
正确答案:常量 变量
19、欲将一主动件的匀速回转运动转换成从动件的单向间歇回转运动,可采用棘轮、 槽轮、()机构。
A.不完全齿轮机构
B.万向铰链机构
C.螺旋机构
正确答案:不完全齿轮机构
20、螺旋机构是由螺杆螺母和机架组成,通常它是将旋转运动转换为直线运动。但当导程角()当量摩擦角时,它还可以将直线运动转换为旋转运动。
A.大于
B.小于
正确答案:大于
21、差动螺旋机构两个螺旋的旋向应(),为了得到从动件小的移动量,两个螺旋导程的差应愈()愈好。
A.相同 大
B.相同 小
C.相反 小
D.相反 大
正确答案:相同 小
22、单万向铰链机构主动轴等速回转时,从动轴的转速在某一范围内变化, 且其变化幅度与两轴夹角有关。
A.错误
B.正确
正确答案:正确
23、在双万向铰链机构中,只有当主、从动轴满足一定的条件时,两轴角速度才恒相等。
A.错误
B.正确
正确答案:正确
24、用单万向节传递两相交轴之间的运动时,其传动比为变化值;若用双万向节时,其传动比()。
A.是变化值
B.一定是定值
C.在一定条件下才是定值
正确答案:在一定条件下才是定值
第十一章单元测试
1、在机械稳定运转的一个运动循环中,应有()
A.惯性力和重力所作之功均为零
B.惯性力所作之功不为零,重力所作之功为零。
C.惯性力所作之功为零,重力所作之功不为零
D.惯性力和重力所作之功均不为零
正确答案:惯性力和重力所作之功均为零
2、将作用于机器中所有驱动力、阻力、惯性力、重力都转化到等效构件上,求得的等效力矩和机构动态静力分析中求得的在等效构件上的平衡力矩,两者的关系应是()
A.数值不同,方向一致
B.数值相同,方向一致
C.数值不同,方向相反。
D.数值相同,方向相反
正确答案:数值相同,方向相反
3、机器运转出现周期性速度波动的原因是()
A.机器中各回转构件的质量分布不均匀
B.机器中各运动副的位置布置不合理。
C.在等效转动惯量为常数时,各瞬时驱动功率和阻抗功率不相等,但其平均值相等,且有公共周期
D.机器中存在往复运动构件,惯性力难以平衡
正确答案:在等效转动惯量为常数时,各瞬时驱动功率和阻抗功率不相等,但其平均值相等,且有公共周期
4、设机器的等效转动惯量为常数,其等效驱动力矩和等效阻抗力矩的变化如图示,可判断该机器的运转情况应是()
A.变速稳定运转
B.匀速稳定运转
C.加速过程
D.减速过程。
正确答案:变速稳定运转
5、在机械系统速度波动的一个周期中的某一时间间隔内,当系统出现()时,系统的运动速度(),此时飞轮将()能量。
A.盈功,减小,储存
B.盈功,加快,释放。
C.亏功,加快,释放
D.亏功,减小,释放
正确答案:亏功,减小,释放
6、为了减小机械运转中周期性速度波动的程度,应在机械中安装()
A.变速装置
B.调速器
C.飞轮
正确答案:飞轮
7、若不考虑其它因素,单从减轻飞轮的重量上看,飞轮应安装在()
A.任意轴上
B.低速轴上
C.高速轴上
正确答案:高速轴上
8、在机械系统中安装飞轮后可使其周期性速度波动()
A.减少
B.增加
C.消除
正确答案:减少
9、有三个机械系统,它们主轴的ωmax和ωmim分别是:a.1035 rad/s, 975 rad/s b.512.5 rad/s,487.5 rad/sc.525 rad/s, 475 rad/s其中,运转最不均匀的是()
A.b
B.c
C.a
正确答案:c
10、机器中安装飞轮的一个原因是为了()
A.使惯性力得到平衡,减小机器振动。
B.达到稳定运转
C.减小速度波动
D.消除速度波动
正确答案:减小速度波动
11、机器运转时的速度波动有周期性速度波动和非周期性速度波动两种,前者采用安装飞轮调节,后者采用安装调速器进行调节。
A.正确
B.错误
正确答案:正确