智慧树知到《控制工程基础》章节测试答案
智慧树知到《控制工程基础》章节测试答案
第一章单元测试
1、线性系统一定满足叠加定理
A.对
B.错
正确答案:对
2、
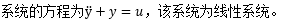
A.对
B.错
正确答案:对
3、复合控制和反馈控制对误差扰动的抑制原理是一致的。
A.对
B.错
正确答案:错
4、开环控制、闭环控制和复合控制都是控制的基本方式。
A.对
B.错
正确答案:对
5、闭环控制可以对反馈通道上的扰动进行抑制。
A.对
B.错
正确答案:错
6、信号从输入端到达输出端的传输通路称为前向通路
A.对
B.错
正确答案:对
7、系统输出量经测量元件反馈到输入端的传输同路称为主反馈通路。
A.对
B.错
正确答案:对
8、只包含一个主反馈通路的系统称为单回路系统。
A.对
B.错
正确答案:对
9、有两个或两个以上反馈通路的系统称为多回路系统。
A.对
B.错
正确答案:对
10、连续系统是指系统内各处的信号都是以连续的模拟量传递的系统。
A.对
B.错
正确答案:对
11、从自动控制的观点看,家用空调机的温度传感器是以下哪个器件:
A.输入元件
B.反馈元件
C.比较元件
D.执行元件
正确答案:
反馈元件
12、下列哪一种系统为开环控制系统()
A.家用空调机温度控制系统
B.家用电热水器恒温控制系统
C.家用电冰箱温度控制系统
D.国内现有的无人操作交通红绿灯自动控制系统
正确答案:
国内现有的无人操作交通红绿灯自动控制系统
13、下列关于负反馈的描述中,正确的是:
A.负反馈系统利用偏差进行输出状态的调节
B.负反馈能有利于生产设备或工艺过程的稳定运行
C.闭环控制系统是含负反馈组成的控制系统
D.开环控制系统不存在负反馈,但存在正反馈
正确答案:
负反馈系统利用偏差进行输出状态的调节
;
负反馈能有利于生产设备或工艺过程的稳定运行
;
闭环控制系统是含负反馈组成的控制系统
14、开环控制系统不存在负反馈,但存在正反馈。
A.对
B.错
正确答案:错
15、商店、宾馆自动门的开、闭门启闭系统是闭环控制系统。
A.对
B.错
正确答案:对
16、只要引入反馈控制,就一定可以实现稳定的控制。
A.对
B.错
正确答案:错
17、从控制理论的发展来看可以分成三个阶段,其中第一阶段是():
A.现代控制理论
B.经典控制理论
C.大数据理论
D.智能控制理论
正确答案:经典控制理论
18、控制的实质可以描述为通过控制装置或者称为控制器,使被控对象或者过程自动的按照预定的规律运行或者变化。
A.对
B.错
正确答案:对
19、反馈的实质是用偏差去消除偏差。
A.对
B.错
正确答案:对
20、按照输入信号的特征,可以将控制系统分为()两种。
A.连续系统
B.恒值系统
C.随动系统
D.线性系统
正确答案:恒值系统;随动系统
第二章单元测试
1、
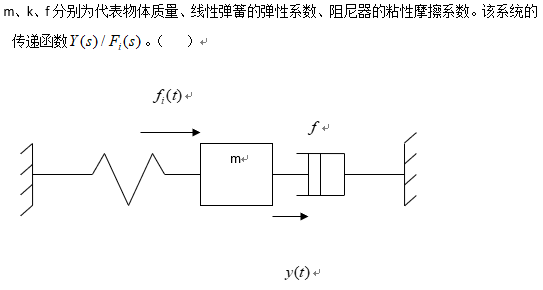
A.
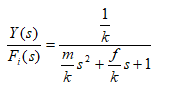
B.
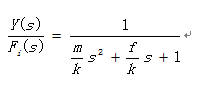
C.
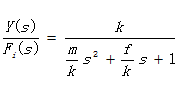
D.
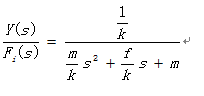
正确答案:
2、
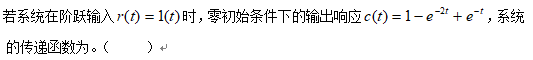
A.
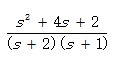
B.
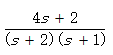
C.
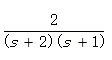
D.
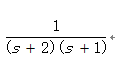
正确答案:
3、题如题2所述,则系统的脉冲响应为
A.
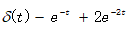
B.
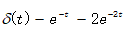
C.
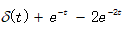
D.
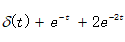
正确答案:
4、
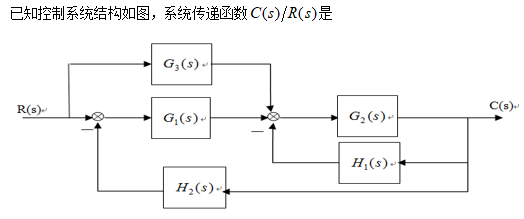
A.
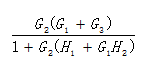
B.
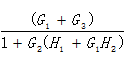
C.
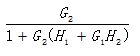
D.
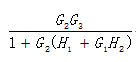
正确答案:
5、题如题4所述系统的开环传递函数是
A.

B.

C.

D.

正确答案:
6、方框图又称方块图或结构图,具有形象和直观的特点
A.对
B.错
正确答案:对
7、环节的连接有串联、并联和反馈三种基本形式。
A.对
B.错
正确答案:对
8、在单项信号传递中,若前一个换季的输出就是后一个环节的输入,并依次串接这种连接方式就是串联。
A.对
B.错
正确答案:对
9、若各个环节接收同一输入信号,而输出信号又汇在一点时,称为并联。
A.对
B.错
正确答案:对
10、零状态下,当闭环系统内某个变量的拉氏变换与某个输入信号的拉氏变换之比称为系统的传递函数。
A.对
B.错
正确答案:对
11、线性系统的主要特点是不满足叠加原理。
A.对
B.错
正确答案:错
12、关于系统的传递函数,正确的描述是:
A.输入量的形式和系统结构均是复变量s的函数
B.输入量与输出量之间的关系与系统自身结构无关
C.系统固有的参数,反映非零初始条件下的动态特征
D.取决于系统的固有参数和系统结构,是单位冲激下的系统输出的拉氏变换
正确答案:
取决于系统的固有参数和系统结构,是单位冲激下的系统输出的拉氏变换
13、已知系统的传递函数为
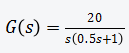
,则极点分别为:
A.0
B.-0.5
C.-1
D.-2
正确答案:
0
;-2
14、由开环传函G(s)和反馈传函H(s)组成的典型负反馈系统的传递函数为()。
A.

B.

C.

D.

正确答案:
15、如图所示系统总的传递函数G(s)=C(s)/R(s)应为()。
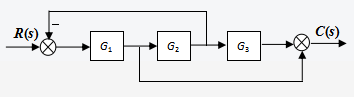
A.

B.

C.

D.

正确答案:
16、如图所示系统总的传递函数G(s)=C(s)/R(s)应为()。
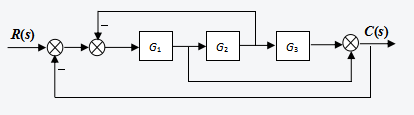
A.
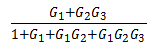
B.
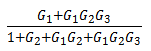
C.
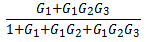
D.
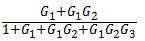
正确答案:
17、所有控制系统的数学模型都容易通过机理分析法建立。
A.对
B.错
正确答案:错
18、列写系统的微分方程时,首先需要确定()。
A.输入量
B.输出量
C.中间变量
D.系统组成元件
正确答案:输入量;输出量
19、非线性系统数学模型的线性化的数学基础是微分方程。
A.对
B.错
正确答案:错
20、梅逊增益公式的要素有()。
A.前向通道
B.回路
C.特征多项式
D.余子式
正确答案:前向通道;回路 ;特征多项式;余子式
第三章单元测试
1、
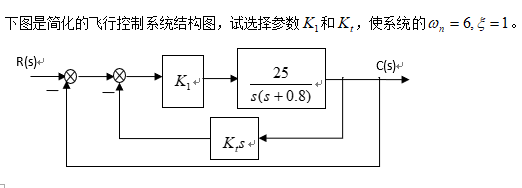
A.1.44 0.31
B.14.4 3.1
C.0.144 0.31
D.14.4 0.31
正确答案:1.44 0.31
2、
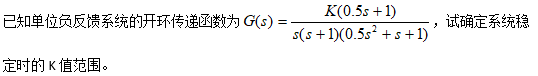
A.
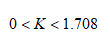
B.
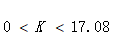
C.
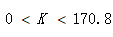
D.
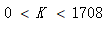
正确答案:
3、
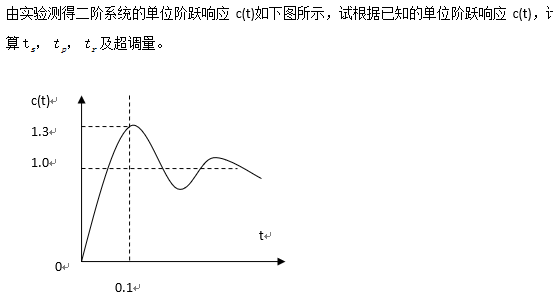
A.
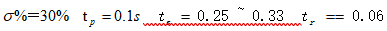
B.

C.
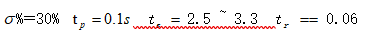
D.
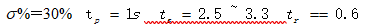
正确答案:
4、
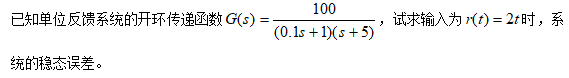
A.无穷大
B.0
C.0.05
D.0.01
正确答案:无穷大
5、
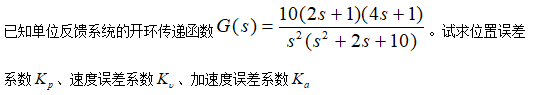
A.无穷大、无穷大、1
B.无穷大、1、0
C.1,0,0
D.无穷大、无穷大、无穷大
正确答案:无穷大、无穷大、1
6、所谓系统分析,就是已知系统数学模型及其参数的基础上,分析系统在典型输入信号作用下,其输出变量的动态性能和稳定性能。
A.对
B.错
正确答案:对
7、时域分析法的基本内容是:稳定性分析、稳态性能、动态性能。
A.对
B.错
正确答案:对
8、劳斯表中用一个正整数乘或除某一行不改变劳斯判据结论。
A.对
B.错
正确答案:对
9、如果劳斯表中第一列系数的符号有变化,其变化次数等于该特征方程式的根在s的右半面上的个数,系统为不稳定。
A.对
B.错
正确答案:对
10、特征方程中,各项系数为正是线性系统稳定的必要条件。
A.对
B.错
正确答案:对
11、对自动控制系统的基本要求是()。
A.稳定性
B.快速性
C.连续性
D.准确性
正确答案:
稳定性
;
快速性
;
准确性
12、稳定性、快速性和准确性往往是互相制约的。
A.对
B.错
正确答案:对
13、一阶系统的单位阶跃响应的动态过程为:
A.直线上升
B.振荡衰减,最后趋于终值
C.直线下降
D.按指数规律趋于终值
正确答案:
按指数规律趋于终值
14、二阶环节G(s)=10/(s2+3.6s+9)的阻尼比为()。
A.3
B.9
C.0.6
D.3.6
正确答案:0.6
15、系统闭环特征方程为D(s)=s3+2s2+3s+K=0,则使系统稳定的K值范围是()
A.K0
B.0<K<6
C.K=4
D.K≠0
正确答案:
0<K<6
16、设系统的开环传函为G(s),反馈环节传函为H(s),则该系统的静态位置误差系数、静态速度误差系数、静态加速度误差系数的正确表达方式是:
A.
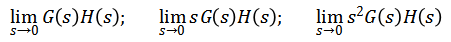
B.
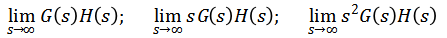
C.
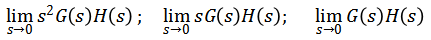
D.
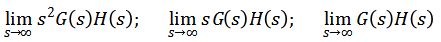
正确答案:
17、设单位负反馈系统的开环传函为G(s)=10/s(0.1s+1)(2s+1),当输入为r(t)=2t时系统的稳态误差为()。
A.0
B.0.1
C.0.2
D.2
正确答案:0.2
18、下列信号不属于典型输入信号的是():
A.阶跃
B.斜坡信号
C.加速度信号
D.余弦信号
正确答案:余弦信号
19、二阶系统的闭环极点分布仅由阻尼比ξ决定。
A.对
B.错
正确答案:错
20、二阶系统工作在过阻尼状态时,峰值时间、超调量均不存在。
A.对
B.错
正确答案:对
第四章单元测试
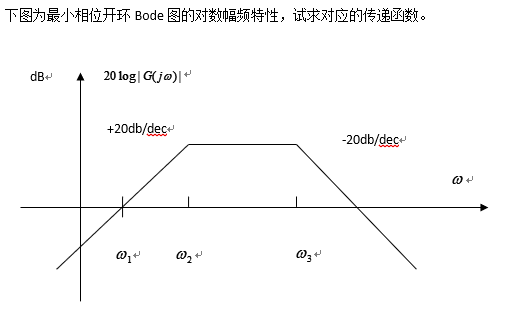
1、
A.
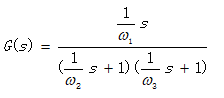
B.
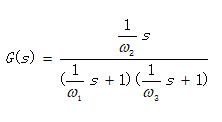
C.
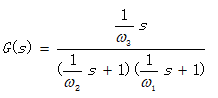
D.
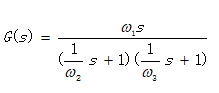
正确答案:
2、
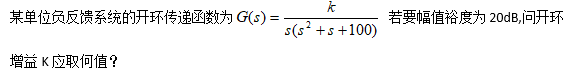
A.0.1
B.10
C.100
D.0.01
正确答案:0.1
3、
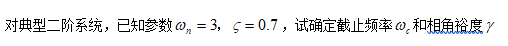
A.
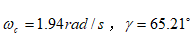
B.
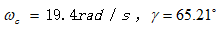
C.
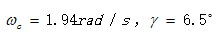
D.
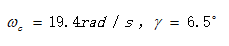
正确答案:
4、
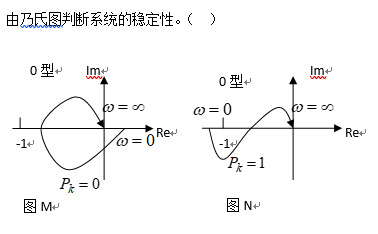
A.不稳定、稳定
B.稳定、稳定
C.稳定、不稳定
D.均无法判断
正确答案:不稳定、稳定
5、
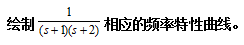
A.
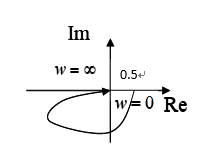
B.
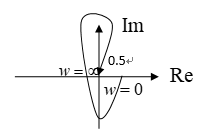
C.
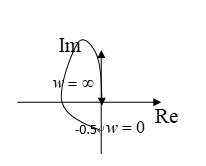
D.
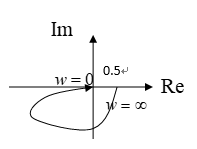
正确答案:
6、频率特征正好是线性系统的富立叶变换。
A.对
B.错
正确答案:对
7、乃奎斯特判据导论的特点是:应用开环频率特性曲线就可以判断闭环稳定性。
A.对
B.错
正确答案:对
8、乃奎斯特判据导论的特点是:便于研究系统参数和结构改变对稳定性的影响。
A.对
B.错
正确答案:对
9、乃奎斯特判据导论的特点是:很容易研究包含盐吃环节系统的稳定性。
A.对
B.错
正确答案:对
10、乃奎斯特判据导论的特点是:乃氏判据稍加推广还可用来分析某些非线性系统的稳定性。
A.对
B.错
正确答案:对
11、根轨迹的分支数等于系统的极点个数。
A.对
B.错
正确答案:对
12、根轨迹是系统所有()的轨迹曲线。
A.开环极点
B.开环零点
C.闭环极点
D.闭环零点
正确答案:
闭环极点
13、根轨迹起始于(),终止于()。
A.开环极点
B.开环零点
C.闭环极点
D.闭环零点
正确答案:
开环极点
;
开环零点
14、根迹增益K*增大,一些根轨迹分支向左移动,则一定会相应有另外一些根轨迹分支向右移动。
A.对
B.错
正确答案:对
15、系统的根轨迹都在复平面的右半平面时,系统闭环稳定。
A.对
B.错
正确答案:错
16、闭环复数极点与负实轴的夹角β反映了系统的()。
A.调节时间
B.峰值时间
C.上升时间
D.超调量
正确答案:
超调量
17、满足闭环特征方程为1+G(s)H(s) =0且可变参数为根迹增益K*的负反馈系统的根轨迹,称为180度根迹或者常规根轨迹。
A.对
B.错
正确答案:对
18、当系统中存在复数开环零点时,需要计算根轨迹的()。
A.起始角
B.终止角
C.分离角
D.会合角
正确答案:终止角
19、分离角代表的是根轨迹趋向分离点或者离开分离点的方向。
A.对
B.错
正确答案:对
20、根轨迹分支()的系统一定是条件稳定系统。
A.与虚轴有交点
B.全部位于实轴上
C.全部位于复平面左半平面
D.全部位于复平面右半平面
正确答案:与虚轴有交点
第五章单元测试
1、系统频率特性和传递函数的关系为:
A.二者完全是一样的
B.传递函数的复变量s用jω代替后,就是相应的频率特性
C.频率特性可以用图形表示,传递函数则不能
D.频率特性与传递函数没有关系
正确答案:
传递函数的复变量s用jω代替后,就是相应的频率特性
2、频率特性G(jω)的曲线关于复数平面的实轴对称。
A.对
B.错
正确答案:对
3、Bode图的横坐标当频率ω每变化()倍,其间隔距离为1个单位长度,表示lgω的值改变量为1。
A.1
B.2
C.10
D.20
正确答案:10
4、1型系统的对数幅频特性低频段渐进线为一条()。
A.斜率为-20dB/dec的直线
B.水平线
C.斜率为+20dB/dec的直线
D.斜率为-40dB/dec的直线
正确答案:
斜率为-20dB/dec的直线
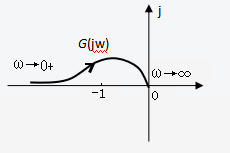
5、某系统的开环极坐标曲线G(jω)如图所示,且ν=2,P=0;则该系统闭环稳定。
A.对
B.错
正确答案:错
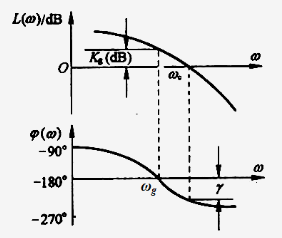
6、某系统的开环Bode图如图所示。则该系统的稳定性结论是()。
A.系统稳定,幅值裕度Kg(dB)0,γ0
B.系统稳定,幅值裕度Kg(dB)0,γ<0
C.系统不稳定,幅值裕度Kg(dB)<0,γ<0
D.系统不稳定,幅值裕度Kg(dB)<0,γ0
正确答案:
系统不稳定,幅值裕度Kg(dB)<0,γ<0
7、ω变化时G(jω)的复向量端点轨迹曲线称为()。
A.极坐标图
B.对数坐标图
C.幅频特性曲线
D.相频特性曲线
正确答案:极坐标图
8、比例环节的极坐标曲线就是负实轴上的一个固定点。
A.对
B.错
正确答案:错
9、奈奎斯特判据中的Z指的是系统的()。
A.闭环右极点个数
B.闭环右零点个数
C.开环右极点个数
D.开环右零点个数
正确答案:闭环右极点个数
10、负穿越是指开环幅相曲线随ω的增加,相角越来越小或者说越来越负的穿越(-1,j0)点左侧实轴。
A.对
B.错
正确答案:对
第六章单元测试
1、在如下指标中,哪个不能用来评价控制系统的时域性能?
A.最大超调量
B.带宽
C.稳态位置误差
D.调整时间
正确答案:
带宽
2、能够增加自动控制系统的带宽,提高系统的快速性的校正是:
A.超前校正
B.预校正
C.串联超前校正
D.串联滞后校正
正确答案:
串联超前校正
3、如需减小控制系统的稳态误差,应采用:
A.串联超前校正
B.串联滞后校正
C.滞后-超前控制
D.局部反馈校正
正确答案:
串联滞后校正
4、附加开环负实零点具有将系统根轨迹向左 “拉”的作用。
A.对
B.错
正确答案:对
5、附加开环偶极子对系统根轨迹的形状有很大影响。
A.对
B.错
正确答案:错
6、附加开环极点对系统的稳定性和动态性能都有不利影响。
A.对
B.错
正确答案:对
7、控制系统的固有部分包括以下()内容。
A.被控对象
B.放大元件
C.执行机构
D.测量元件
正确答案:被控对象;放大元件;执行机构;测量元件
8、无源超前校正装置的系数a小于1。
A.对
B.错
正确答案:错
9、反馈校正的最大优势在于可以消除系统中对动态特性最不利的某些环节的负面影响,极大改善系统的性能。
A.对
B.错
正确答案:对
10、用频域法进行串联校正时通常采用期望特性法进行设计。
A.对
B.错
正确答案:对
第七章单元测试
1、Z变换的原函数是e*(t)而非e(t)。
A.对
B.错
正确答案:对
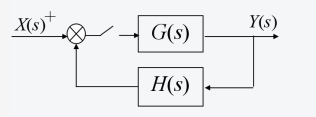
2、采样系统的方框图如图所示,系统的闭环脉冲传函φ(z)是:
A.

B.

C.

D.

正确答案:
3、采样系统稳定的充分必要条件是():
A.系统的闭环极点PK都分布在Z平面的单位圆圆周上
B.系统的闭环极点PK都分布在Z平面的圆外部
C.系统的闭环极点PK都分布在Z平面的圆内部
D.系统的闭环极点PK都分布在Z平面的实轴上
正确答案:
系统的闭环极点PK都分布在Z平面的圆内部
4、设单位负反馈误差采样系统的开环传函为G(z),则该系统的静态位置误差系数、静态速度误差系数、静态加速度误差系数的正确表达方式是:
A.
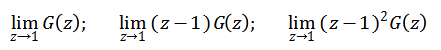
B.
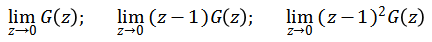
C.
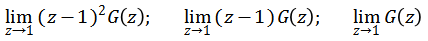
D.
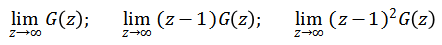
正确答案:
5、某采样系统的开环传函为G(z)=10/z(z-1),则该系统是0型系统。
A.对
B.错
正确答案:错
6、设单位负反馈误差采样系统的开环传函为G(z)=2/(z-1),采样周期T=0.1秒;当输入为r(t)=2t时系统的稳态误差为()。
A.0
B.0.1
C.0.2
D.2
正确答案:0.1
7、闭环采样系统是指在闭合回路之内包含有采样器的系统。
A.对
B.错
正确答案:对
8、对计算采样系统的稳态误差非常有用的Z变换基本定理是:
A.线性定理
B.初值定理
C.终值定理
D.复数位移定理
正确答案:终值定理
9、含有零阶保持器的采样系统的开环脉冲传递函数按两个环节串联时有采样开关隔开的情况计算。
A.对
B.错
正确答案:错
10、闭环采样系统的暂态响应与闭环脉冲传函的极点分布密切相关。
A.对
B.错
正确答案:对
第一章单元测试
1、线性系统一定满足叠加定理
A.对
B.错
正确答案:对
2、
A.对
B.错
正确答案:对
3、复合控制和反馈控制对误差扰动的抑制原理是一致的。
A.对
B.错
正确答案:错
4、开环控制、闭环控制和复合控制都是控制的基本方式。
A.对
B.错
正确答案:对
5、闭环控制可以对反馈通道上的扰动进行抑制。
A.对
B.错
正确答案:错
6、信号从输入端到达输出端的传输通路称为前向通路
A.对
B.错
正确答案:对
7、系统输出量经测量元件反馈到输入端的传输同路称为主反馈通路。
A.对
B.错
正确答案:对
8、只包含一个主反馈通路的系统称为单回路系统。
A.对
B.错
正确答案:对
9、有两个或两个以上反馈通路的系统称为多回路系统。
A.对
B.错
正确答案:对
10、连续系统是指系统内各处的信号都是以连续的模拟量传递的系统。
A.对
B.错
正确答案:对
11、从自动控制的观点看,家用空调机的温度传感器是以下哪个器件:
A.输入元件
B.反馈元件
C.比较元件
D.执行元件
正确答案:
反馈元件
12、下列哪一种系统为开环控制系统()
A.家用空调机温度控制系统
B.家用电热水器恒温控制系统
C.家用电冰箱温度控制系统
D.国内现有的无人操作交通红绿灯自动控制系统
正确答案:
国内现有的无人操作交通红绿灯自动控制系统
13、下列关于负反馈的描述中,正确的是:
A.负反馈系统利用偏差进行输出状态的调节
B.负反馈能有利于生产设备或工艺过程的稳定运行
C.闭环控制系统是含负反馈组成的控制系统
D.开环控制系统不存在负反馈,但存在正反馈
正确答案:
负反馈系统利用偏差进行输出状态的调节
;
负反馈能有利于生产设备或工艺过程的稳定运行
;
闭环控制系统是含负反馈组成的控制系统
14、开环控制系统不存在负反馈,但存在正反馈。
A.对
B.错
正确答案:错
15、商店、宾馆自动门的开、闭门启闭系统是闭环控制系统。
A.对
B.错
正确答案:对
16、只要引入反馈控制,就一定可以实现稳定的控制。
A.对
B.错
正确答案:错
17、从控制理论的发展来看可以分成三个阶段,其中第一阶段是():
A.现代控制理论
B.经典控制理论
C.大数据理论
D.智能控制理论
正确答案:经典控制理论
18、控制的实质可以描述为通过控制装置或者称为控制器,使被控对象或者过程自动的按照预定的规律运行或者变化。
A.对
B.错
正确答案:对
19、反馈的实质是用偏差去消除偏差。
A.对
B.错
正确答案:对
20、按照输入信号的特征,可以将控制系统分为()两种。
A.连续系统
B.恒值系统
C.随动系统
D.线性系统
正确答案:恒值系统;随动系统
第二章单元测试
1、
A.
B.
C.
D.
正确答案:
2、
A.
B.
C.
D.
正确答案:
3、题如题2所述,则系统的脉冲响应为
A.
B.
C.
D.
正确答案:
4、
A.
B.
C.
D.
正确答案:
5、题如题4所述系统的开环传递函数是
A.
B.
C.
D.
正确答案:
6、方框图又称方块图或结构图,具有形象和直观的特点
A.对
B.错
正确答案:对
7、环节的连接有串联、并联和反馈三种基本形式。
A.对
B.错
正确答案:对
8、在单项信号传递中,若前一个换季的输出就是后一个环节的输入,并依次串接这种连接方式就是串联。
A.对
B.错
正确答案:对
9、若各个环节接收同一输入信号,而输出信号又汇在一点时,称为并联。
A.对
B.错
正确答案:对
10、零状态下,当闭环系统内某个变量的拉氏变换与某个输入信号的拉氏变换之比称为系统的传递函数。
A.对
B.错
正确答案:对
11、线性系统的主要特点是不满足叠加原理。
A.对
B.错
正确答案:错
12、关于系统的传递函数,正确的描述是:
A.输入量的形式和系统结构均是复变量s的函数
B.输入量与输出量之间的关系与系统自身结构无关
C.系统固有的参数,反映非零初始条件下的动态特征
D.取决于系统的固有参数和系统结构,是单位冲激下的系统输出的拉氏变换
正确答案:
取决于系统的固有参数和系统结构,是单位冲激下的系统输出的拉氏变换
13、已知系统的传递函数为
,则极点分别为:
A.0
B.-0.5
C.-1
D.-2
正确答案:
0
;-2
14、由开环传函G(s)和反馈传函H(s)组成的典型负反馈系统的传递函数为()。
A.
B.
C.
D.
正确答案:
15、如图所示系统总的传递函数G(s)=C(s)/R(s)应为()。
A.
B.
C.
D.
正确答案:
16、如图所示系统总的传递函数G(s)=C(s)/R(s)应为()。
A.
B.
C.
D.
正确答案:
17、所有控制系统的数学模型都容易通过机理分析法建立。
A.对
B.错
正确答案:错
18、列写系统的微分方程时,首先需要确定()。
A.输入量
B.输出量
C.中间变量
D.系统组成元件
正确答案:输入量;输出量
19、非线性系统数学模型的线性化的数学基础是微分方程。
A.对
B.错
正确答案:错
20、梅逊增益公式的要素有()。
A.前向通道
B.回路
C.特征多项式
D.余子式
正确答案:前向通道;回路 ;特征多项式;余子式
第三章单元测试
1、
A.1.44 0.31
B.14.4 3.1
C.0.144 0.31
D.14.4 0.31
正确答案:1.44 0.31
2、
A.
B.
C.
D.
正确答案:
3、
A.
B.
C.
D.
正确答案:
4、
A.无穷大
B.0
C.0.05
D.0.01
正确答案:无穷大
5、
A.无穷大、无穷大、1
B.无穷大、1、0
C.1,0,0
D.无穷大、无穷大、无穷大
正确答案:无穷大、无穷大、1
6、所谓系统分析,就是已知系统数学模型及其参数的基础上,分析系统在典型输入信号作用下,其输出变量的动态性能和稳定性能。
A.对
B.错
正确答案:对
7、时域分析法的基本内容是:稳定性分析、稳态性能、动态性能。
A.对
B.错
正确答案:对
8、劳斯表中用一个正整数乘或除某一行不改变劳斯判据结论。
A.对
B.错
正确答案:对
9、如果劳斯表中第一列系数的符号有变化,其变化次数等于该特征方程式的根在s的右半面上的个数,系统为不稳定。
A.对
B.错
正确答案:对
10、特征方程中,各项系数为正是线性系统稳定的必要条件。
A.对
B.错
正确答案:对
11、对自动控制系统的基本要求是()。
A.稳定性
B.快速性
C.连续性
D.准确性
正确答案:
稳定性
;
快速性
;
准确性
12、稳定性、快速性和准确性往往是互相制约的。
A.对
B.错
正确答案:对
13、一阶系统的单位阶跃响应的动态过程为:
A.直线上升
B.振荡衰减,最后趋于终值
C.直线下降
D.按指数规律趋于终值
正确答案:
按指数规律趋于终值
14、二阶环节G(s)=10/(s2+3.6s+9)的阻尼比为()。
A.3
B.9
C.0.6
D.3.6
正确答案:0.6
15、系统闭环特征方程为D(s)=s3+2s2+3s+K=0,则使系统稳定的K值范围是()
A.K0
B.0<K<6
C.K=4
D.K≠0
正确答案:
0<K<6
16、设系统的开环传函为G(s),反馈环节传函为H(s),则该系统的静态位置误差系数、静态速度误差系数、静态加速度误差系数的正确表达方式是:
A.
B.
C.
D.
正确答案:
17、设单位负反馈系统的开环传函为G(s)=10/s(0.1s+1)(2s+1),当输入为r(t)=2t时系统的稳态误差为()。
A.0
B.0.1
C.0.2
D.2
正确答案:0.2
18、下列信号不属于典型输入信号的是():
A.阶跃
B.斜坡信号
C.加速度信号
D.余弦信号
正确答案:余弦信号
19、二阶系统的闭环极点分布仅由阻尼比ξ决定。
A.对
B.错
正确答案:错
20、二阶系统工作在过阻尼状态时,峰值时间、超调量均不存在。
A.对
B.错
正确答案:对
第四章单元测试
1、
A.
B.
C.
D.
正确答案:
2、
A.0.1
B.10
C.100
D.0.01
正确答案:0.1
3、
A.
B.
C.
D.
正确答案:
4、
A.不稳定、稳定
B.稳定、稳定
C.稳定、不稳定
D.均无法判断
正确答案:不稳定、稳定
5、
A.
B.
C.
D.
正确答案:
6、频率特征正好是线性系统的富立叶变换。
A.对
B.错
正确答案:对
7、乃奎斯特判据导论的特点是:应用开环频率特性曲线就可以判断闭环稳定性。
A.对
B.错
正确答案:对
8、乃奎斯特判据导论的特点是:便于研究系统参数和结构改变对稳定性的影响。
A.对
B.错
正确答案:对
9、乃奎斯特判据导论的特点是:很容易研究包含盐吃环节系统的稳定性。
A.对
B.错
正确答案:对
10、乃奎斯特判据导论的特点是:乃氏判据稍加推广还可用来分析某些非线性系统的稳定性。
A.对
B.错
正确答案:对
11、根轨迹的分支数等于系统的极点个数。
A.对
B.错
正确答案:对
12、根轨迹是系统所有()的轨迹曲线。
A.开环极点
B.开环零点
C.闭环极点
D.闭环零点
正确答案:
闭环极点
13、根轨迹起始于(),终止于()。
A.开环极点
B.开环零点
C.闭环极点
D.闭环零点
正确答案:
开环极点
;
开环零点
14、根迹增益K*增大,一些根轨迹分支向左移动,则一定会相应有另外一些根轨迹分支向右移动。
A.对
B.错
正确答案:对
15、系统的根轨迹都在复平面的右半平面时,系统闭环稳定。
A.对
B.错
正确答案:错
16、闭环复数极点与负实轴的夹角β反映了系统的()。
A.调节时间
B.峰值时间
C.上升时间
D.超调量
正确答案:
超调量
17、满足闭环特征方程为1+G(s)H(s) =0且可变参数为根迹增益K*的负反馈系统的根轨迹,称为180度根迹或者常规根轨迹。
A.对
B.错
正确答案:对
18、当系统中存在复数开环零点时,需要计算根轨迹的()。
A.起始角
B.终止角
C.分离角
D.会合角
正确答案:终止角
19、分离角代表的是根轨迹趋向分离点或者离开分离点的方向。
A.对
B.错
正确答案:对
20、根轨迹分支()的系统一定是条件稳定系统。
A.与虚轴有交点
B.全部位于实轴上
C.全部位于复平面左半平面
D.全部位于复平面右半平面
正确答案:与虚轴有交点
第五章单元测试
1、系统频率特性和传递函数的关系为:
A.二者完全是一样的
B.传递函数的复变量s用jω代替后,就是相应的频率特性
C.频率特性可以用图形表示,传递函数则不能
D.频率特性与传递函数没有关系
正确答案:
传递函数的复变量s用jω代替后,就是相应的频率特性
2、频率特性G(jω)的曲线关于复数平面的实轴对称。
A.对
B.错
正确答案:对
3、Bode图的横坐标当频率ω每变化()倍,其间隔距离为1个单位长度,表示lgω的值改变量为1。
A.1
B.2
C.10
D.20
正确答案:10
4、1型系统的对数幅频特性低频段渐进线为一条()。
A.斜率为-20dB/dec的直线
B.水平线
C.斜率为+20dB/dec的直线
D.斜率为-40dB/dec的直线
正确答案:
斜率为-20dB/dec的直线
5、某系统的开环极坐标曲线G(jω)如图所示,且ν=2,P=0;则该系统闭环稳定。
A.对
B.错
正确答案:错
6、某系统的开环Bode图如图所示。则该系统的稳定性结论是()。
A.系统稳定,幅值裕度Kg(dB)0,γ0
B.系统稳定,幅值裕度Kg(dB)0,γ<0
C.系统不稳定,幅值裕度Kg(dB)<0,γ<0
D.系统不稳定,幅值裕度Kg(dB)<0,γ0
正确答案:
系统不稳定,幅值裕度Kg(dB)<0,γ<0
7、ω变化时G(jω)的复向量端点轨迹曲线称为()。
A.极坐标图
B.对数坐标图
C.幅频特性曲线
D.相频特性曲线
正确答案:极坐标图
8、比例环节的极坐标曲线就是负实轴上的一个固定点。
A.对
B.错
正确答案:错
9、奈奎斯特判据中的Z指的是系统的()。
A.闭环右极点个数
B.闭环右零点个数
C.开环右极点个数
D.开环右零点个数
正确答案:闭环右极点个数
10、负穿越是指开环幅相曲线随ω的增加,相角越来越小或者说越来越负的穿越(-1,j0)点左侧实轴。
A.对
B.错
正确答案:对
第六章单元测试
1、在如下指标中,哪个不能用来评价控制系统的时域性能?
A.最大超调量
B.带宽
C.稳态位置误差
D.调整时间
正确答案:
带宽
2、能够增加自动控制系统的带宽,提高系统的快速性的校正是:
A.超前校正
B.预校正
C.串联超前校正
D.串联滞后校正
正确答案:
串联超前校正
3、如需减小控制系统的稳态误差,应采用:
A.串联超前校正
B.串联滞后校正
C.滞后-超前控制
D.局部反馈校正
正确答案:
串联滞后校正
4、附加开环负实零点具有将系统根轨迹向左 “拉”的作用。
A.对
B.错
正确答案:对
5、附加开环偶极子对系统根轨迹的形状有很大影响。
A.对
B.错
正确答案:错
6、附加开环极点对系统的稳定性和动态性能都有不利影响。
A.对
B.错
正确答案:对
7、控制系统的固有部分包括以下()内容。
A.被控对象
B.放大元件
C.执行机构
D.测量元件
正确答案:被控对象;放大元件;执行机构;测量元件
8、无源超前校正装置的系数a小于1。
A.对
B.错
正确答案:错
9、反馈校正的最大优势在于可以消除系统中对动态特性最不利的某些环节的负面影响,极大改善系统的性能。
A.对
B.错
正确答案:对
10、用频域法进行串联校正时通常采用期望特性法进行设计。
A.对
B.错
正确答案:对
第七章单元测试
1、Z变换的原函数是e*(t)而非e(t)。
A.对
B.错
正确答案:对
2、采样系统的方框图如图所示,系统的闭环脉冲传函φ(z)是:
A.
B.
C.
D.
正确答案:
3、采样系统稳定的充分必要条件是():
A.系统的闭环极点PK都分布在Z平面的单位圆圆周上
B.系统的闭环极点PK都分布在Z平面的圆外部
C.系统的闭环极点PK都分布在Z平面的圆内部
D.系统的闭环极点PK都分布在Z平面的实轴上
正确答案:
系统的闭环极点PK都分布在Z平面的圆内部
4、设单位负反馈误差采样系统的开环传函为G(z),则该系统的静态位置误差系数、静态速度误差系数、静态加速度误差系数的正确表达方式是:
A.
B.
C.
D.
正确答案:
5、某采样系统的开环传函为G(z)=10/z(z-1),则该系统是0型系统。
A.对
B.错
正确答案:错
6、设单位负反馈误差采样系统的开环传函为G(z)=2/(z-1),采样周期T=0.1秒;当输入为r(t)=2t时系统的稳态误差为()。
A.0
B.0.1
C.0.2
D.2
正确答案:0.1
7、闭环采样系统是指在闭合回路之内包含有采样器的系统。
A.对
B.错
正确答案:对
8、对计算采样系统的稳态误差非常有用的Z变换基本定理是:
A.线性定理
B.初值定理
C.终值定理
D.复数位移定理
正确答案:终值定理
9、含有零阶保持器的采样系统的开环脉冲传递函数按两个环节串联时有采样开关隔开的情况计算。
A.对
B.错
正确答案:错
10、闭环采样系统的暂态响应与闭环脉冲传函的极点分布密切相关。
A.对
B.错
正确答案:对