智慧树知到《自动控制原理》章节测试答案
智慧树知到《自动控制原理》章节测试答案
绪论单元测试
1、自动控制理论经历了经典控制理论、现代控制理论和近代控制理论三个发展阶段。
A.正确
B.错误
正确答案:A
第一章单元测试
1、下列系统中属于开环控制的为()。
A.无人驾驶车
B.家用空调器
C.普通车床
D.自动跟踪雷达
正确答案:普通车床
2、下列系统属于闭环控制系统的为()。
A.家用电冰箱
B.传统交通红绿灯控制
C.普通车床
D.自动流水线
正确答案:家用电冰箱
3、下列系统属于定值控制系统的为()。
A.自动跟踪雷达
B.自动化流水线
C.家用空调
D.家用微波炉
正确答案:家用空调
4、下列系统属于随动控制系统的为()。
A.自动化流水线
B.家用空调器
C.家用电冰箱
D.火炮自动跟踪系统
正确答案:火炮自动跟踪系统
5、下列系统属于程序控制系统的为()。
A.传统交通红绿灯控制
B.火炮自动跟踪系统
C.家用空调器
D.普通车床
正确答案:传统交通红绿灯控制
6、()为按照系统给定值信号特点定义的控制系统。
A.随动控制系统
B.离散控制系统
C.线性控制系统
D.连续控制系统
正确答案:随动控制系统
7、下列不是对自动控制系统性能的基本要求的是()。
A.稳定性
B.复现性
C.快速性
D.准确性
正确答案:复现性
8、下列不是自动控制系统基本方式的是()。
A.开环控制
B.复合控制
C.前馈控制
D.闭环控制
正确答案:前馈控制
9、下列不是自动控制系统的基本组成环节的是()。
A.控制器
B.测量变送器
C.被控对象
D.被控变量
正确答案:被控变量
10、自动控制系统不稳定的过度过程是()。
A.其余选择都不是
B.单调过程
C.衰减振荡过程
D.发散振荡过程
正确答案:发散振荡过程
第二章单元测试
1、自动控制系统的数学模型为()。
A.状态方程、差分方程
B.微分方程、传递函数、动态结构框图、信号流图
C.梅森公式
D.热学方程
正确答案:微分方程、传递函数、动态结构框图、信号流图
2、以下关于传递函数的描述,错误的是()。
A.传递函数取决于系统和元件的结构和参数,并与外作用及初始条件有关
B.传递函数是复变量的有理真分式函数
C.一定的传递函数有一定的零极点分布图与之相对应
D.传递函数是一种动态数学模型
正确答案:传递函数取决于系统和元件的结构和参数,并与外作用及初始条件有关
3、系统的传递函数是由系统的()决定的。
A.结构
B.结构和参数
C.参数
D.输入信号
正确答案:结构和参数
4、令线性定常系统传递函数的分母多项式为零,则可得到系统的()。
A.代数方程
B.状态方程
C.差分方程
D.特征方程
正确答案:特征方程
5、框图化简时,串联连接方框总的输出量为各方框图输出量的()。
A.平均值
B.乘积
C.代数和
D.加权平均
正确答案:乘积
6、框图化简时,并联连接方框总的输出量为各方框输出量的()。
A.平均值
B.乘积
C.加权平均
D.代数和
正确答案:代数和
7、数学模型是描述系统输入量、输出量及系统各变量之间关系的()。
A.数学表达式
B.传递函数
C.动态结构框图
D.信号流图
正确答案:数学表达式
8、线性定常系统,当初始条件为零时,系统输出的拉氏变换与输入的拉氏变换之比称作系统的()。
A.动态结构框图
B.其他选项都对
C.传递函数
D.信号流图
正确答案:传递函数
9、以下关于系统结构图的描述,错误的是()。
A.对应于确定的输入、输出信号的系统,其传递函数是唯一的
B.结构图是线性定常系统数学模型的一种图示法
C.同一系统的结构图形式是唯一的
D.利用结构图可以直观地研究系统的运动特性
正确答案:同一系统的结构图形式是唯一的
10、传递函数表示系统传递、变换输入信号的能力,与系统的结构和参数有关,与()无关。
A.输出信号的形式
B.输入、输出信号的形式
C.其他选项都不对
D.输入信号的形式
正确答案:输入、输出信号的形式
第三章单元测试
1、一阶系统

的放大系数

越小,则系统的输出响应的稳态值()。
A.越大
B.不变
C.越小
D.不定
正确答案:越小
2、一阶系统的闭环极点越靠近s平面的原点,其()。
A.响应速度越慢
B.准确度越高
C.响应速度越快
D.准确度越低
正确答案:响应速度越慢
3、一阶系统

放大系数

越大,则其()。
A.响应速度越慢
B.响应速度不变
C.响应速度越快
D.调节时间越短
正确答案:响应速度不变
4、下列性能指标中的()为系统的稳态指标。
A.

B.

C.

D.

正确答案:
5、系统时间响应的暂态响应()。
A.是某一瞬时的输出
B.反映系统的动态特性
C.反映系统的准确度
D.只取决于开环极点
正确答案:反映系统的动态特性
6、系统稳定的充要条件是闭环控制系统传递函数的全部极点都具有负实部。
A.正确
B.错误
正确答案:A
7、自动控制系统的上升时间越短,响应速度越快。
A.正确
B.错误
正确答案:A
8、当典型二阶系统有两个闭环的纯虚根时,则系统的阻尼比为0。
A.正确
B.错误
正确答案:A
9、二阶系统的调节时间越长,系统的快速性越差。
A.正确
B.错误
正确答案:A
10、设计系统时,为了降低系统稳态误差,要尽可能增大开环增益,提高系统型别。
A.正确
B.错误
正确答案:B
第四章单元测试
1、由闭环系统的零、极点分布图可以绘制系统的根轨迹。
A.正确
B.错误
正确答案:B
2、绘制非最小相角系统的根轨迹时,一定要绘制0°根轨迹。
A.正确
B.错误
正确答案:B
3、参数根轨迹可以在构造一个等效的传递函数后,按照常规根轨迹的方法绘制。
A.正确
B.错误
正确答案:A
4、负反馈系统实轴上的根轨迹是指在其右侧开环零、极点总数为奇数或偶数的区间。
A.正确
B.错误
正确答案:B
5、绘制反馈系统的根轨迹,需对根轨迹方程中的开环传递函数化成零、极点标准形式。
A.正确
B.错误
正确答案:A
6、绘制反馈系统根轨迹图所依据的仅是其根轨迹方程的相角条件。
A.正确
B.错误
正确答案:A
7、在已知某些较简单系统的部分闭环极点的情况下,不能确定其余闭环极点在s平面上的分布位置。
A.正确
B.错误
正确答案:B
8、绘制180°根轨迹和0°根轨迹不同之处主要在于和幅值条件有关的一些基本规则上。
A.正确
B.错误
正确答案:B
9、控制系统开环传递函数中增加极点,将使根轨迹产生向右弯曲的倾向,对稳定性产生不利影响。
A.正确
B.错误
正确答案:A
10、控制系统开环传递函数中增加适当的零点,则系统的根轨迹左移,系统动态性能和稳态性能变好。
A.正确
B.错误
正确答案:A
第五章单元测试
1、应用频率特性作为数学模型来分析和设计系统的方法称为频域分析法简称()。
A.其他选项均不对
B.时域法
C.频域法
D.根轨迹法
正确答案:频域法
2、

表示频率特性的幅角或相位移,即()。
A.相频特性
B.幅频特性
C.频率特性
D.对数频率特性
正确答案:相频特性
3、

表示频率特性的模,即()。
A.相频特性
B.对数频率特性
C.幅频特性
D.频率特性
正确答案:幅频特性
4、某环节的传递函数为

,则其频率特性幅值

()。
A.

B.

C.

D.

正确答案:
5、I型系统含有一个积分环节,因此,其幅相频率特性曲线的起点位于()。
A.无限减小
B.有限增长
C.无穷远点
D.有限减小
正确答案:无穷远点
6、如果二阶振荡环节的对数幅频特性曲线存在峰值,则阻尼比

的值为()。
A.

B.

C.

D.

正确答案:
7、开环系统频率特性
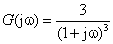
,当

=1rad/s时,其频率特性相角

()。
A.

B.

C.

D.

正确答案:
8、某环节的传递函数为
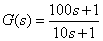
,其奈奎斯特图的终点坐标为()。
A.(10,j0)
B.(1,j0)
C.(1,j1)
D.(0,j0)
正确答案:(10,j0)
9、积分环节的频率特性为

,当频率

从

时,其奈奎斯特曲线是()。
A.负实轴
B.负虚轴
C.正虚轴
D.正实轴
正确答案:负虚轴
10、比例环节的幅频特性和相频特性均与()无关。
A.

B.

C.

D.

正确答案:
第六章单元测试
1、复合校正是指在系统中采用()的一种综合校正方式。
A.反馈校正
B.前馈校正
C.前馈校正和反馈校正
D.顺馈校正
正确答案:前馈校正和反馈校正
2、()表示系统对于跟踪给定信号稳定性的定量描述。
A.稳态误差
B.静态误差
C.动态误差
D.无差度
正确答案:稳态误差
3、

控制器的增益用()表示。
A.

B.

C.

D.

正确答案:
4、()的一个显著优点是可以抑制系统的参数波动及非线性因素对系统性能的影响。缺点是调整不方便,设计相对较为复杂。
A.前馈校正
B.串联校正
C.复合校正
D.反馈校正
正确答案:反馈校正
5、校正装置与系统的不可变部分串联连接的方式称为()。
A.前馈校正
B.反馈校正
C.串联校正
D.复合校正
正确答案:串联校正
6、系统校正所依据的性能指标分为稳态性能指标和()。
A.静态指标
B.稳态性能指标
C.动态性能指标
D.误差指标
正确答案:动态性能指标
7、()的基本思想是利用适当的校正装置的伯德图,配合开环增益的调整,来修改原有开环系统的伯德图,使得开环系统经校正与增益调整后的伯德图符合性能指标的要求。
A.时域法
B.复平面法
C.频域法
D.根轨迹法
正确答案:频域法
8、传递函数为

的控制器类型为()。
A.比例
B.比例—积分
C.积分
D.比例—微分
正确答案:比例—微分
9、传递函数
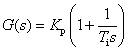
的控制器称为()。
A.比例—积分
B.比例—积分—微分
C.积分
D.比例
正确答案:比例—积分
10、PD控制器的传递函数形式是()。
A.

B.

C.

D.

正确答案:
绪论单元测试
1、自动控制理论经历了经典控制理论、现代控制理论和近代控制理论三个发展阶段。
A.正确
B.错误
正确答案:A
第一章单元测试
1、下列系统中属于开环控制的为()。
A.无人驾驶车
B.家用空调器
C.普通车床
D.自动跟踪雷达
正确答案:普通车床
2、下列系统属于闭环控制系统的为()。
A.家用电冰箱
B.传统交通红绿灯控制
C.普通车床
D.自动流水线
正确答案:家用电冰箱
3、下列系统属于定值控制系统的为()。
A.自动跟踪雷达
B.自动化流水线
C.家用空调
D.家用微波炉
正确答案:家用空调
4、下列系统属于随动控制系统的为()。
A.自动化流水线
B.家用空调器
C.家用电冰箱
D.火炮自动跟踪系统
正确答案:火炮自动跟踪系统
5、下列系统属于程序控制系统的为()。
A.传统交通红绿灯控制
B.火炮自动跟踪系统
C.家用空调器
D.普通车床
正确答案:传统交通红绿灯控制
6、()为按照系统给定值信号特点定义的控制系统。
A.随动控制系统
B.离散控制系统
C.线性控制系统
D.连续控制系统
正确答案:随动控制系统
7、下列不是对自动控制系统性能的基本要求的是()。
A.稳定性
B.复现性
C.快速性
D.准确性
正确答案:复现性
8、下列不是自动控制系统基本方式的是()。
A.开环控制
B.复合控制
C.前馈控制
D.闭环控制
正确答案:前馈控制
9、下列不是自动控制系统的基本组成环节的是()。
A.控制器
B.测量变送器
C.被控对象
D.被控变量
正确答案:被控变量
10、自动控制系统不稳定的过度过程是()。
A.其余选择都不是
B.单调过程
C.衰减振荡过程
D.发散振荡过程
正确答案:发散振荡过程
第二章单元测试
1、自动控制系统的数学模型为()。
A.状态方程、差分方程
B.微分方程、传递函数、动态结构框图、信号流图
C.梅森公式
D.热学方程
正确答案:微分方程、传递函数、动态结构框图、信号流图
2、以下关于传递函数的描述,错误的是()。
A.传递函数取决于系统和元件的结构和参数,并与外作用及初始条件有关
B.传递函数是复变量的有理真分式函数
C.一定的传递函数有一定的零极点分布图与之相对应
D.传递函数是一种动态数学模型
正确答案:传递函数取决于系统和元件的结构和参数,并与外作用及初始条件有关
3、系统的传递函数是由系统的()决定的。
A.结构
B.结构和参数
C.参数
D.输入信号
正确答案:结构和参数
4、令线性定常系统传递函数的分母多项式为零,则可得到系统的()。
A.代数方程
B.状态方程
C.差分方程
D.特征方程
正确答案:特征方程
5、框图化简时,串联连接方框总的输出量为各方框图输出量的()。
A.平均值
B.乘积
C.代数和
D.加权平均
正确答案:乘积
6、框图化简时,并联连接方框总的输出量为各方框输出量的()。
A.平均值
B.乘积
C.加权平均
D.代数和
正确答案:代数和
7、数学模型是描述系统输入量、输出量及系统各变量之间关系的()。
A.数学表达式
B.传递函数
C.动态结构框图
D.信号流图
正确答案:数学表达式
8、线性定常系统,当初始条件为零时,系统输出的拉氏变换与输入的拉氏变换之比称作系统的()。
A.动态结构框图
B.其他选项都对
C.传递函数
D.信号流图
正确答案:传递函数
9、以下关于系统结构图的描述,错误的是()。
A.对应于确定的输入、输出信号的系统,其传递函数是唯一的
B.结构图是线性定常系统数学模型的一种图示法
C.同一系统的结构图形式是唯一的
D.利用结构图可以直观地研究系统的运动特性
正确答案:同一系统的结构图形式是唯一的
10、传递函数表示系统传递、变换输入信号的能力,与系统的结构和参数有关,与()无关。
A.输出信号的形式
B.输入、输出信号的形式
C.其他选项都不对
D.输入信号的形式
正确答案:输入、输出信号的形式
第三章单元测试
1、一阶系统
的放大系数
越小,则系统的输出响应的稳态值()。
A.越大
B.不变
C.越小
D.不定
正确答案:越小
2、一阶系统的闭环极点越靠近s平面的原点,其()。
A.响应速度越慢
B.准确度越高
C.响应速度越快
D.准确度越低
正确答案:响应速度越慢
3、一阶系统
放大系数
越大,则其()。
A.响应速度越慢
B.响应速度不变
C.响应速度越快
D.调节时间越短
正确答案:响应速度不变
4、下列性能指标中的()为系统的稳态指标。
A.
B.
C.
D.
正确答案:
5、系统时间响应的暂态响应()。
A.是某一瞬时的输出
B.反映系统的动态特性
C.反映系统的准确度
D.只取决于开环极点
正确答案:反映系统的动态特性
6、系统稳定的充要条件是闭环控制系统传递函数的全部极点都具有负实部。
A.正确
B.错误
正确答案:A
7、自动控制系统的上升时间越短,响应速度越快。
A.正确
B.错误
正确答案:A
8、当典型二阶系统有两个闭环的纯虚根时,则系统的阻尼比为0。
A.正确
B.错误
正确答案:A
9、二阶系统的调节时间越长,系统的快速性越差。
A.正确
B.错误
正确答案:A
10、设计系统时,为了降低系统稳态误差,要尽可能增大开环增益,提高系统型别。
A.正确
B.错误
正确答案:B
第四章单元测试
1、由闭环系统的零、极点分布图可以绘制系统的根轨迹。
A.正确
B.错误
正确答案:B
2、绘制非最小相角系统的根轨迹时,一定要绘制0°根轨迹。
A.正确
B.错误
正确答案:B
3、参数根轨迹可以在构造一个等效的传递函数后,按照常规根轨迹的方法绘制。
A.正确
B.错误
正确答案:A
4、负反馈系统实轴上的根轨迹是指在其右侧开环零、极点总数为奇数或偶数的区间。
A.正确
B.错误
正确答案:B
5、绘制反馈系统的根轨迹,需对根轨迹方程中的开环传递函数化成零、极点标准形式。
A.正确
B.错误
正确答案:A
6、绘制反馈系统根轨迹图所依据的仅是其根轨迹方程的相角条件。
A.正确
B.错误
正确答案:A
7、在已知某些较简单系统的部分闭环极点的情况下,不能确定其余闭环极点在s平面上的分布位置。
A.正确
B.错误
正确答案:B
8、绘制180°根轨迹和0°根轨迹不同之处主要在于和幅值条件有关的一些基本规则上。
A.正确
B.错误
正确答案:B
9、控制系统开环传递函数中增加极点,将使根轨迹产生向右弯曲的倾向,对稳定性产生不利影响。
A.正确
B.错误
正确答案:A
10、控制系统开环传递函数中增加适当的零点,则系统的根轨迹左移,系统动态性能和稳态性能变好。
A.正确
B.错误
正确答案:A
第五章单元测试
1、应用频率特性作为数学模型来分析和设计系统的方法称为频域分析法简称()。
A.其他选项均不对
B.时域法
C.频域法
D.根轨迹法
正确答案:频域法
2、
表示频率特性的幅角或相位移,即()。
A.相频特性
B.幅频特性
C.频率特性
D.对数频率特性
正确答案:相频特性
3、
表示频率特性的模,即()。
A.相频特性
B.对数频率特性
C.幅频特性
D.频率特性
正确答案:幅频特性
4、某环节的传递函数为
,则其频率特性幅值
()。
A.
B.
C.
D.
正确答案:
5、I型系统含有一个积分环节,因此,其幅相频率特性曲线的起点位于()。
A.无限减小
B.有限增长
C.无穷远点
D.有限减小
正确答案:无穷远点
6、如果二阶振荡环节的对数幅频特性曲线存在峰值,则阻尼比
的值为()。
A.
B.
C.
D.
正确答案:
7、开环系统频率特性
,当
=1rad/s时,其频率特性相角
()。
A.
B.
C.
D.
正确答案:
8、某环节的传递函数为
,其奈奎斯特图的终点坐标为()。
A.(10,j0)
B.(1,j0)
C.(1,j1)
D.(0,j0)
正确答案:(10,j0)
9、积分环节的频率特性为
,当频率
从
时,其奈奎斯特曲线是()。
A.负实轴
B.负虚轴
C.正虚轴
D.正实轴
正确答案:负虚轴
10、比例环节的幅频特性和相频特性均与()无关。
A.
B.
C.
D.
正确答案:
第六章单元测试
1、复合校正是指在系统中采用()的一种综合校正方式。
A.反馈校正
B.前馈校正
C.前馈校正和反馈校正
D.顺馈校正
正确答案:前馈校正和反馈校正
2、()表示系统对于跟踪给定信号稳定性的定量描述。
A.稳态误差
B.静态误差
C.动态误差
D.无差度
正确答案:稳态误差
3、
控制器的增益用()表示。
A.
B.
C.
D.
正确答案:
4、()的一个显著优点是可以抑制系统的参数波动及非线性因素对系统性能的影响。缺点是调整不方便,设计相对较为复杂。
A.前馈校正
B.串联校正
C.复合校正
D.反馈校正
正确答案:反馈校正
5、校正装置与系统的不可变部分串联连接的方式称为()。
A.前馈校正
B.反馈校正
C.串联校正
D.复合校正
正确答案:串联校正
6、系统校正所依据的性能指标分为稳态性能指标和()。
A.静态指标
B.稳态性能指标
C.动态性能指标
D.误差指标
正确答案:动态性能指标
7、()的基本思想是利用适当的校正装置的伯德图,配合开环增益的调整,来修改原有开环系统的伯德图,使得开环系统经校正与增益调整后的伯德图符合性能指标的要求。
A.时域法
B.复平面法
C.频域法
D.根轨迹法
正确答案:频域法
8、传递函数为
的控制器类型为()。
A.比例
B.比例—积分
C.积分
D.比例—微分
正确答案:比例—微分
9、传递函数
的控制器称为()。
A.比例—积分
B.比例—积分—微分
C.积分
D.比例
正确答案:比例—积分
10、PD控制器的传递函数形式是()。
A.
B.
C.
D.
正确答案: